
Робот MIT размером с насекомое стал на 450% быстрее благодаря ИИ-контроллеру
Материал подготовлен искусственным интеллектом на основе нескольких источников — ссылки на оригиналы приведены ниже.
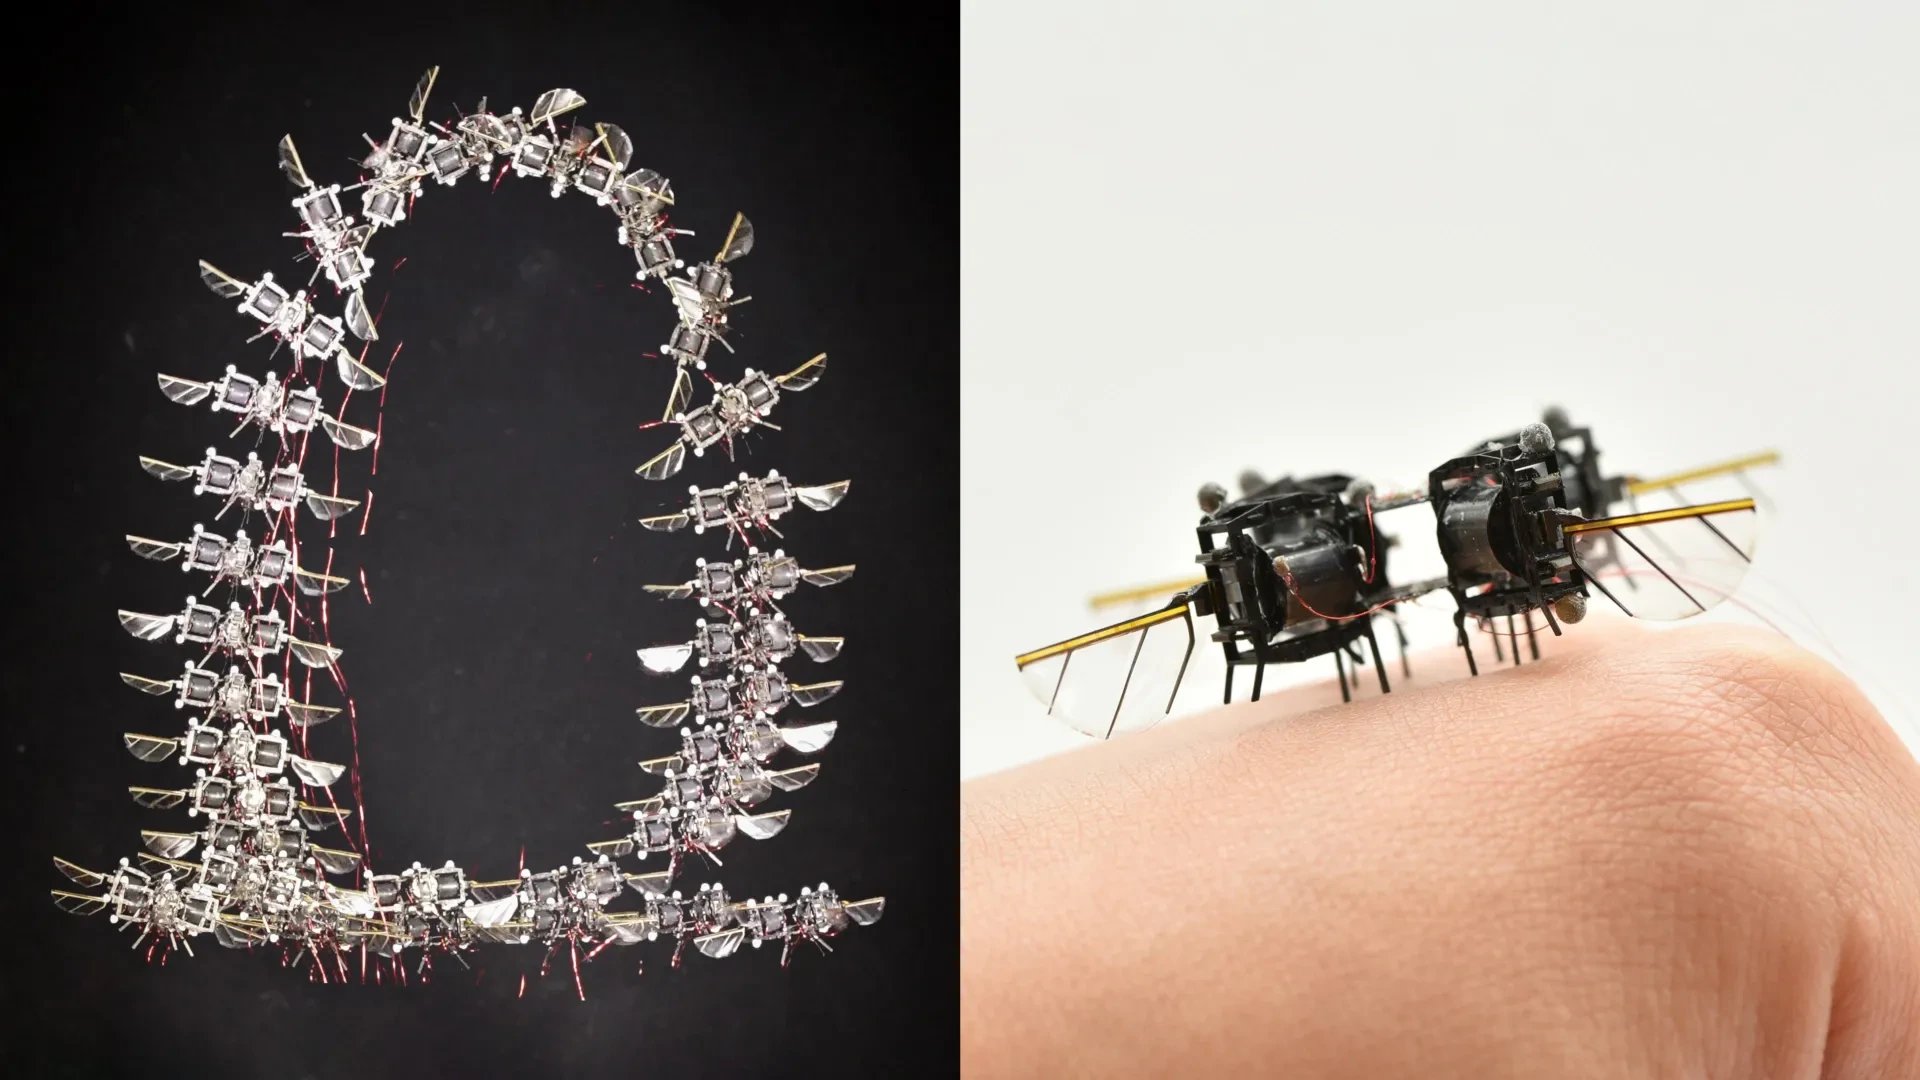
Исследователи из MIT продемонстрировали ИИ-контроллер, который увеличил скорость летающего робота размером с насекомое примерно на 450%, а ускорение — на 250%. Робот выполнил 10 последовательных сальто за 11 секунд, несмотря на порывы ветра. Достижение приближает воздушные микророботы к маневренности настоящих насекомых для поисково-спасательных задач.
Ключевые факты
- ИИ-контроллер увеличил скорость робота примерно на 450%, а ускорение — на 250% по сравнению с предыдущими лучшими результатами команды.
- Робот выполнил 10 последовательных сальто за 11 секунд, при этом порывы ветра пытались сбить его с курса.
- Исследование опубликовано в журнале Science Advances, соавторами-руководителями выступили Кевин Чен и Джонатан П. Хау.
- Робот размером примерно с микрокассету и весит меньше скрепки, у него увеличенные машущие крылья, приводимые в движение мягкими искусственными мышцами.
ИИ-контроллер полёта
Контроллер выполняет роль мозга робота, определяя его положение и решая, как ему двигаться. Команда разработала двухкомпонентную систему управления, призванную сбалансировать производительность и вычислительную эффективность. Кевин Чен, доцент кафедры EECS и руководитель лаборатории мягкой и микроробототехники, заявил, что биоинспирированная система управления делает лётные характеристики робота сопоставимыми с насекомыми по скорости, ускорению и углу тангажа.
Эволюция конструкции робота
Группа Чена более пяти лет разрабатывает роботизированных насекомых. Новая конструкция имеет увеличенные машущие крылья, обеспечивающие более маневренный полёт, и приводится в движение мягкими искусственными мышцами, которые сокращаются достаточно быстро для чрезвычайно частых взмахов. Физическая конструкция была улучшена, но контроллер робота оставался главным ограничением до появления нового подхода на основе ИИ.
1 источник
Время · отставание