
MIT-тің жәндік өлшемді роботы ИИ контроллері арқылы 450% жылдамдады
Материал бірнеше дереккөз негізінде жасанды интеллектпен дайындалды — түпнұсқаларға сілтемелер төменде.
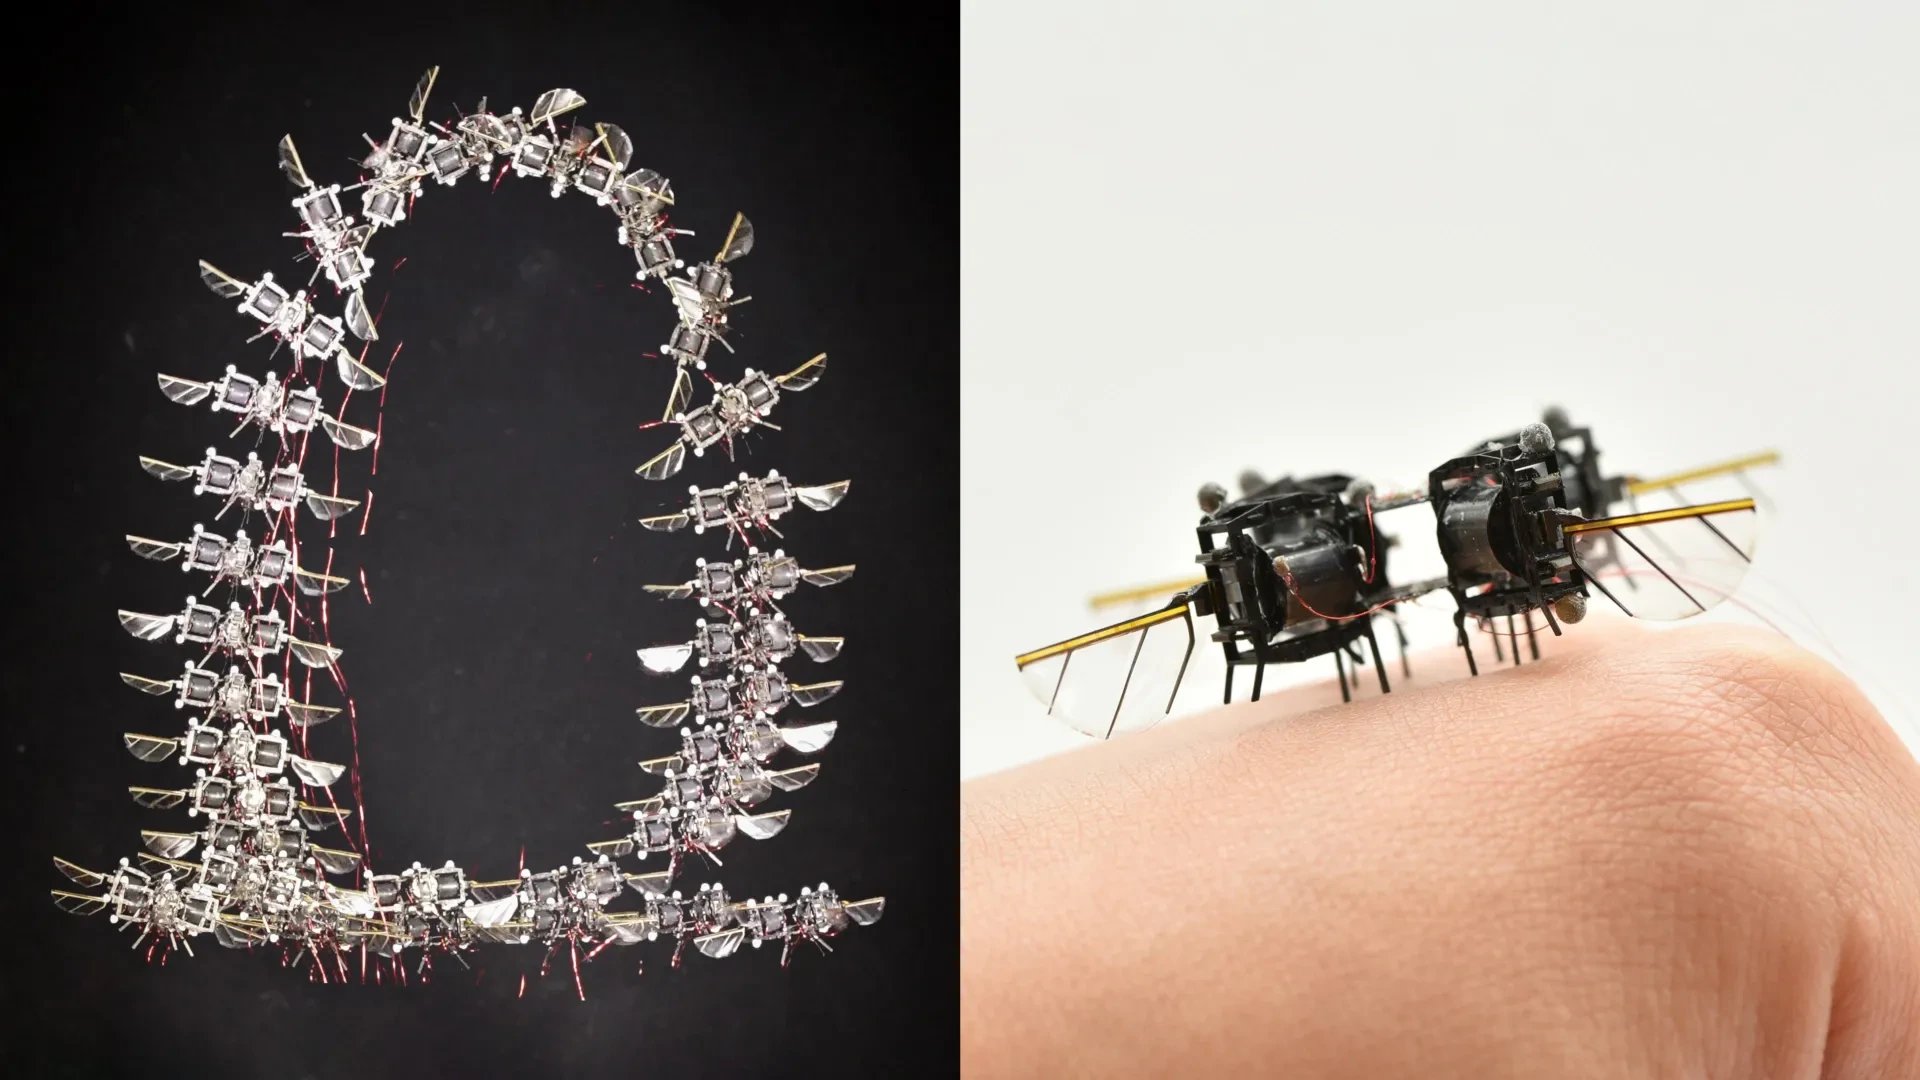
MIT зерттеушілері жәндік өлшемді ұшатын роботтың жылдамдығын шамамен 450%-ға, үдеуін 250%-ға арттырған ИИ контроллерін көрсетті. Робот жел екпініне қарамастан 11 секунд ішінде қатарынан 10 сальто жасады. Бұл жетістік әуе микророботтарын іздестіру-құтқару міндеттері үшін нағыз жәндіктердің маневрлігіне жақындатады.
Негізгі фактілер
- ИИ контроллері роботтың жылдамдығын шамамен 450%-ға, үдеуін 250%-ға арттырды, бұл команданың бұрынғы үздік нәтижелерімен салыстырғанда.
- Робот 11 секунд ішінде қатарынан 10 сальто жасады, бұл кезде жел екпіні оны бағытынан ауытқытуға тырысты.
- Зерттеу Science Advances журналында жарияланды, жетекші авторлар — Кевин Чен және Джонатан П. Хау.
- Робот шамамен микрокассета өлшеміндей және қағаз қыстырғыштан жеңіл, оның үлкейтілген қанаттары жұмсақ жасанды бұлшықеттермен қозғалады.
Ұшудың ИИ контроллері
Контроллер роботтың миы қызметін атқарады, оның орнын анықтайды және қалай қозғалу керектігін шешеді. Команда өнімділік пен есептеу тиімділігін теңестіруге арналған екі компонентті басқару жүйесін әзірледі. Кевин Чен, EECS кафедрасының доценті және жұмсақ және микроробототехника зертханасының жетекшісі, биоинспирацияланған басқару жүйесі роботтың ұшу сипаттамаларын жылдамдық, үдеу және тангаж бұрышы бойынша жәндіктермен салыстыруға болатынын айтты.
Робот конструкциясының эволюциясы
Чен тобы бес жылдан астам уақыт бойы роботтандырылған жәндіктерді әзірлеп келеді. Жаңа конструкцияда маневрлі ұшуды қамтамасыз ететін үлкейтілген қанаттар бар және олар өте жиі қағу үшін жеткілікті жылдам жиырылатын жұмсақ жасанды бұлшықеттермен қозғалады. Физикалық конструкция жақсартылды, бірақ роботтың контроллері ИИ негізіндегі жаңа тәсіл пайда болғанға дейін басты шектеу болып қалды.
1 дереккөз
Уақыт · артта қалуы